
Operator Library: Hardware Platform
此算子代表 CLHS Single Link 配置相機與 VisualApplets 之間的影像資料介面。此算子從 CLHS 相機接收資料,並將其饋送至影像處理應用程式中。
| 適用於硬體平台 |
|---|
| marathon VF2 |
該算子獨佔使用一個 camera 類型的資源。您可以選擇擷取卡的 port 0 或 port 1 作為影像來源。相同的資源 ID 在 applet 中不能使用超過一次。
此算子永遠只有一個輸出連接埠 O,即影像輸出。
新增選配的 GPIO 連接埠
除了此標準輸出連接埠之外,如果您的設計需要,還可以指定各種選配連接埠。
CLHS 通訊協定支援脈衝和 GPIO 訊息。
在執行算子個體化(Instantiation)期間,將會彈出一個對話方塊:
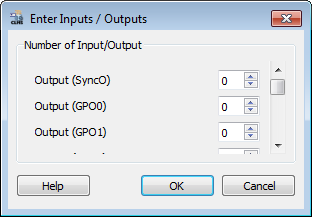
在此,您可以定義最多 16 個選配 GPI(通用輸入)與最多 16 個選配 GPO(通用輸出)的可用性。
如果您將連接埠可用性設定為「0」(預設值), 則 Operator 中將不會出現該連接埠。 如果您將連接埠可用性設定為 1,則該特定連接埠可在 Operator 介面上使用。
當連接的算子變更 GPI 的狀態時,即會轉移 GPIO 狀態。當算子從相機接收到 GPIO 訊息時,所有 GPO 都會更新。
參數 Bit Width
鏈結參數 Bit Width 可以設為高於或低於相機實際傳送的位元寬度:
- 如果您選擇較低的值,每個像素的 LSB 位元將會被切除,因此只有 MSB 位元會被傳輸到應用程式中。
- 如果您選擇較高的值,原始像素將會被置於輸出像素的 MSB 位置。LSB 位元將會以零填滿。
在這兩種情況下,相對亮度保持不變,也就是說,白色像素保持白色,黑色像素保持黑色。
新增選配的輸出連接埠
此外,您可以(選擇性地)啟用兩個額外的輸出連接埠:
- 一個輸出連接埠 Output (SyncO)(視訊訊息的 MultiFGSync 位元),以及
- 一個輸出連接埠 Output (HeaderO)。 Output (HeaderO) 提供目前正在處理之視訊封包的標頭資訊。 該連接埠以 64 bit 寬度的像素提供標頭資訊。
輸出連接埠 HeaderO 的結構
在輸出連接埠 O 輸出影像資料之前,會在連接埠 HeaderO 上輸出單一像素。此像素包含視訊封包標頭的資料。 輸出連接埠 HeaderO 用於傳輸關於進來資料更複雜相依性的資訊,或是透過 applet 的視訊鏈結對事件做出反應。
輸出連接埠 HeaderO 的結構如下:
| 位置 | CLHS 標頭 | 描述 | ||||||||||||||
| [0,2] | ColorID [0,2] | Video Source:目前此部分始終為 0 | ||||||||||||||
| [3,4] | ColorID [3,4] | Packet Type 0 = video(所有其他組合均保留) | ||||||||||||||
| [5,7] | ColorID [5,7] |
Color ID:
|
||||||||||||||
| [8,9] | VideoStatus [1,0] |
行標記:
|
||||||||||||||
| [10,11] | VideoStatus [3,2] |
畫格標記:
|
||||||||||||||
| 12 | VideoStatus [4] | 觸發遺漏。自上一個封包以來,相機無法對觸發要求做出反應 | ||||||||||||||
| 13 | VideoStatus [5] | 相機緩衝區溢位 | ||||||||||||||
| 14 | VideoStatus [6] | 用於多張擷取卡應用的 MultiFGSync 同步(另請參閱 SyncO 輸出) | ||||||||||||||
| 15 | VideoStatus [7] | 重傳旗標(Resend Flag),設為 0,未使用 | ||||||||||||||
| [16,31] | RowID | 當前列的編號 | ||||||||||||||
| [32,39] | - | 保留,設為 0 | ||||||||||||||
| [40,55] | ColID | 此封包中第一個像素的欄編號 | ||||||||||||||
| [56,63] | AcquisitionSet | 相機可能會使用此 Byte 來設定專有資訊 |
| Property | Value |
|---|---|
| Operator Type | M |
| 輸出連結 | O,要在 VisualApplets 內部使用的擷取影像資料 GPO[0;15](選填),相機 GPO 的狀態(透過 CLHS 交換) GPI[0;15](選填),擷取卡 GPO 的狀態(透過 CLHS 交換) SyncO(選填),在視訊封包中設定 MultiFGSync 位元(有效期間為 1 個時脈週期) HeaderO(選填),每個視訊封包開頭處有一個 64 位元寬的像素,包含視訊封包標頭 |
| Link Parameter | Output Link O | Output Link GPO[0;15](選填) | Output Link GPI[0;15](選填) | Output Link SyncO(選填) | Output Link HeaderO(選填) |
|---|---|---|---|---|---|
| Bit Width | any | 1 | 1 | 1 | 64 |
| Arithmetic | unsigned | unsigned | unsigned | unsigned | unsigned |
| Parallelism | 任意,請參閱參數說明 | 1 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | 1 | 1 | 1 |
| Img Protocol | {VALT_IMAGE2D, VALT_LINE1D} | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL | VALT_Pixel0D |
| Color Format | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | FL_NONE | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | 1 | 1 | 1 | 1 |
| Max. Img Height | any | 1 | 1 | 1 | 1 |
| CameraID | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 0 |
| Range | {0, 1} |
|
此參數指定要使用的相機資源。 此外,此 ID 將用於將相機通道對應至 applet 連接埠。 |
|
| PixelFormat | |
|---|---|
| Type | 靜態寫入參數 |
| Default | Mono10p |
| Range | {Mono8,Mono10p,Mono12p,Mono14p,Mono16,Raw8,Raw10p,Raw12p,Raw14p,Raw16, Raw64, B8, B10p, B12p, B14p, B16, G8, G10p, G12p, G14p, G16, R8, R10p, R12p, R14p, R16, BGR8, BGR10p, BGR12p, BGR14p, BGR16, BGRa8, BGRa10p, BGRa12p, BGRa14p, BGRa16, BayerGR8, BayerGR10p, BayerGR12p,BayerGR14p, BayerGR16, BayerRG8, BayerRG10p, BayerRG12p, BayerRG14p, BayerRG16, BayerGB8, BayerGB10p, BayerGB12p, BayerGB14p, BayerGB16, BayerBG8, BayerBG10p, BayerBG12p, BayerBG14p, BayerBG16} |
|
此參數指定輸出 Pixel Format。 在 RAW 模式下,將忽略從相機傳入的所有行和張數標記。RAW 模式用於支援複雜的 連結結構,且僅適用於 CLHSSingleCamera 算子。 |
|
| AquisitionFormat | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 面積 |
| Range | {Area; Linescan; RAW} |
|
當此參數設為「Area」時, 取得的第一個資料是完整的影格。 從中間開始的影格將被忽略。 因此,第一個視訊訊息中需要有「Start Of Frame」標記。 當此參數設定為 "Line" 時,第一個可用資料為完整的一行。從中間開始的行將被忽略。因此,第一則視訊訊息中必須包含 "Start Of Line" 標記。"Start of Frame" 和 "End of Frame" 將被忽略,因為對於線掃描相機,它們會被設定為 0。 當此參數設定為 "RAW" 時,將忽略所有標記(包括 "Start/End of Line" 以及 "Start/End of Frame")。 "RAW" 模式用於支援複雜的連接結構。 此模式僅在 CLHSSingleCamera 運算子中可用。 |
|
| LineSupervision | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 熄滅 |
| Range | {on, off} |
|
如果此參數設定為 "on",則運算子會監控從相機傳入的所有行是否都已傳輸至 applet。 從相機傳入的行會按升序編號(行 0、行 1、行 2 ... 行 N)。 此參數可確保不會遺失任何行。 例如,如果連接了一部具有一個連線的相機,且參數監控如 332、333、335、336 等序列,則會擲回錯誤。 如果相機擁有超過 1 個連線,則可以使用參數 RowStep 相應地增加每個連線傳入行的步進大小。 例如,如果相機擁有 2 個連線,連線 0 會接收行 0、2、4、6 等,而連線 1 會接收行 1、3、5、7 等。 相應地,如果相機擁有 4 個連線,連線 0 會接收行 0、4、8、12 等,連線 1 會接收行 1、5、9、13, 連線 2 會接收行 2、6、10、14 等。 此外,參數 LineSupervision 會檢查完整性: Start of line (SoL) 與 End of Line (EoL) 必須順序正確。 系統將會偵測遺失的 EoL 或 SoL、產生錯誤旗標,並插入 End of Line。 遺失的行將會以較小的行插入 (長度取決於 Parallelism 與 bitwidth),直到偵測到 2 個連續的 RowID 並再次確保行一致性為止。 |
|
| RowStep | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 1 |
| Range | {1, 65535} |
|
2 個 RowID 之間的步進。除非使用多通道相機 且行被分割到各個連線中,否則應為 1。 |
|
| SyncFirstLineToFGSyncRequest | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 否 |
| Range | {no,yes} |
|
如果此參數設定為 yes,則第一個 FGSyncRequest 之前的所有行都會被捨棄。 僅在 LINE_1D 模式下運作。 這會將第一行與第一個外部 FGSyncRequest 脈衝進行同步。 |
|
| MinimalParallelism | |
|---|---|
| Type | 靜態讀取參數 |
| Default | 2 |
| Range | [1; 1024] |
|
輸出連線 O 能夠傳輸相機的最大頻寬而不會遺失資料所需的最小 Parallelism。 此值取決於目前選取的設計時脈頻率。 頻率越高,Parallelism 值就可以越低。 |
|
 上一頁

